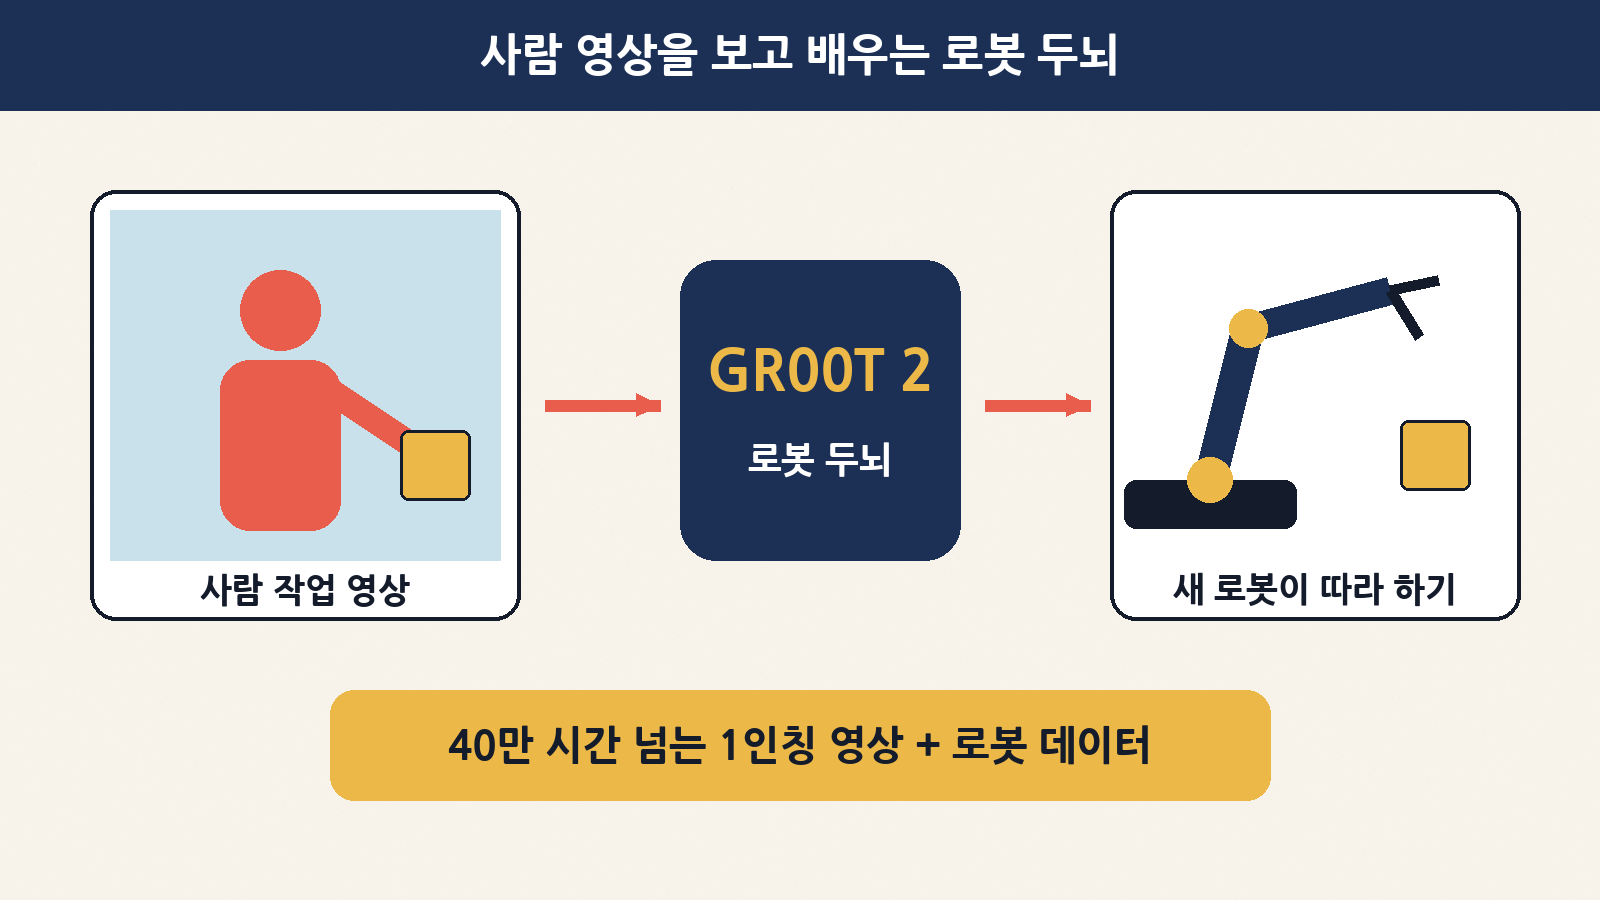
안녕하세요, MoricWorld입니다. 오늘 아침에는 로봇 이야기를 해 볼게요. 엔비디아가 차세대 로봇 AI 모델 ‘그루트 2(GR00T 2)’를 공개했습니다. 뉴스 제목만 보면 어려워 보이지만, 핵심은 아주 단순합니다. “사람이 일하는 영상을 보고 배우고, 내가 이렇게 움직이면 다음 장면이 어떻게 될지까지 미리 상상하는 로봇 두뇌”라는 것이죠.
오늘 글에서는 ① 그루트 2가 무엇인지, ② ‘월드 액션 모델’이라는 새 단어의 뜻, ③ “시범 5번이면 95%”라는 숫자를 어떻게 읽어야 하는지, ④ 우리 생활과는 언제쯤 만나게 될지를 차근차근 풀어 보겠습니다. 로봇을 한 번도 만져 본 적 없는 분도 끝까지 읽을 수 있게 썼어요.
1. 한 줄 요약: 무슨 일이 있었나요?
엔비디아는 11월 9일(현지시간) 미국 오스틴에서 열린 로봇 학습 학회 CoRL에서 그루트 2를 발표했고, 11월 13일 공식 SNS로 “로봇 연구를 위한 가장 발전된 공개 모델”이라고 소개했습니다. 국내에는 AI타임스가 11월 16일 자세히 보도했습니다.
| 항목 | 내용 |
|---|---|
| 이름 | 그루트 2(GR00T 2), 경량판 ‘그루트 2 터보’ |
| 만든 곳 | 엔비디아(NVIDIA) |
| 발표 | 11월 9일(현지시간) CoRL 학회, 11월 13일 공식 SNS 소개 |
| 정체 | 로봇의 ‘몸 쓰는 두뇌’ 역할을 하는 연구용 공개 AI 모델 |
| 가장 큰 변화 | 동작 + 동작 이후의 ‘미래 장면’을 함께 예측(월드 액션 모델) |
| 학습 재료 | 사람 1인칭 작업 영상 40만 시간 이상, 손에 드는 집게(그리퍼) 시연, 로봇 원격 조종 데이터 |
2. 먼저 기초: ‘로봇 AI 모델’은 뭘 하는 건가요?
챗GPT 같은 AI는 글을 읽고 글로 답합니다. 로봇 AI 모델은 카메라로 주변을 보고, “컵을 선반에 올려 줘” 같은 명령을 이해한 뒤 팔과 손의 움직임으로 답합니다. 즉 출력이 문장이 아니라 ‘동작’이에요.
| 구분 | 챗봇 AI | 로봇 AI(그루트 2 같은) |
|---|---|---|
| 입력 | 글, 사진 | 카메라 영상 + 말로 한 명령 |
| 출력 | 문장 | 팔·손가락 관절을 얼마나 움직일지 |
| 실수의 결과 | 틀린 답(다시 물으면 됨) | 컵이 깨지거나 물건이 떨어짐 |
| 학습 재료가 귀한 이유 | 인터넷 글이 엄청 많음 | 로봇이 직접 움직인 기록은 매우 적음 |
마지막 줄이 중요합니다. 글은 인터넷에 넘쳐나지만, “로봇이 이렇게 움직였더니 성공했다” 같은 기록은 사람이 로봇을 일일이 조종해서 모아야 하니 비싸고 느립니다. 그래서 그루트 2는 사람이 일하는 영상이라는 훨씬 흔한 재료로 배우는 쪽을 택했어요.
3. 사람 영상으로 배운다는 건 어떤 느낌일까요?
요리 유튜브를 떠올려 보세요. 우리는 손에 카메라를 단 1인칭 영상을 보며 “아, 칼을 이 각도로 넣는구나” 하고 배웁니다. 그루트 2도 비슷하게, 사람이 머리에 카메라를 달고 찍은 작업 영상을 40만 시간 넘게 봤습니다. 하루 24시간 쉬지 않고 봐도 약 45년이 걸리는 분량이에요.
| 학습 재료 | 쉽게 말하면 | 장점 |
|---|---|---|
| 사람 1인칭 작업 영상 | 머리에 카메라 달고 찍은 ‘일하는 손’ 영상 | 양이 많고 다양함 |
| 휴대형 그리퍼 시연 | 로봇 손 모양 집게를 사람이 들고 직접 해 보인 기록 | 로봇 손과 비슷한 움직임 |
| 로봇 원격 조종 데이터 | 사람이 조종기로 로봇을 움직인 기록 | 실제 로봇 몸에 딱 맞는 정답 |
실제로 사람이 실험용 깔때기에 여과지를 끼우고 세척액을 적시는 모습을 보여 주자, 로봇은 직접 조종 시범 없이도 65%를 성공했습니다. 집게로 보여 준 장난감 덤프트럭 조립을 다른 로봇 팔로 옮겨 배우게 했더니 60%를 성공했고요. “보기만 하고 따라 한” 셈입니다.
4. 핵심 개념: ‘월드 액션 모델(WAM)’이 뭐예요?
이번 발표에서 제일 중요한 단어입니다. 예전 그루트(N1~N1.7)는 상황과 명령을 이해해 동작만 만들어 냈습니다. 그루트 2는 동작을 만들면서 “이렇게 움직이면 물체와 주변이 어떻게 바뀔지”의 미래 영상도 함께 예측합니다.
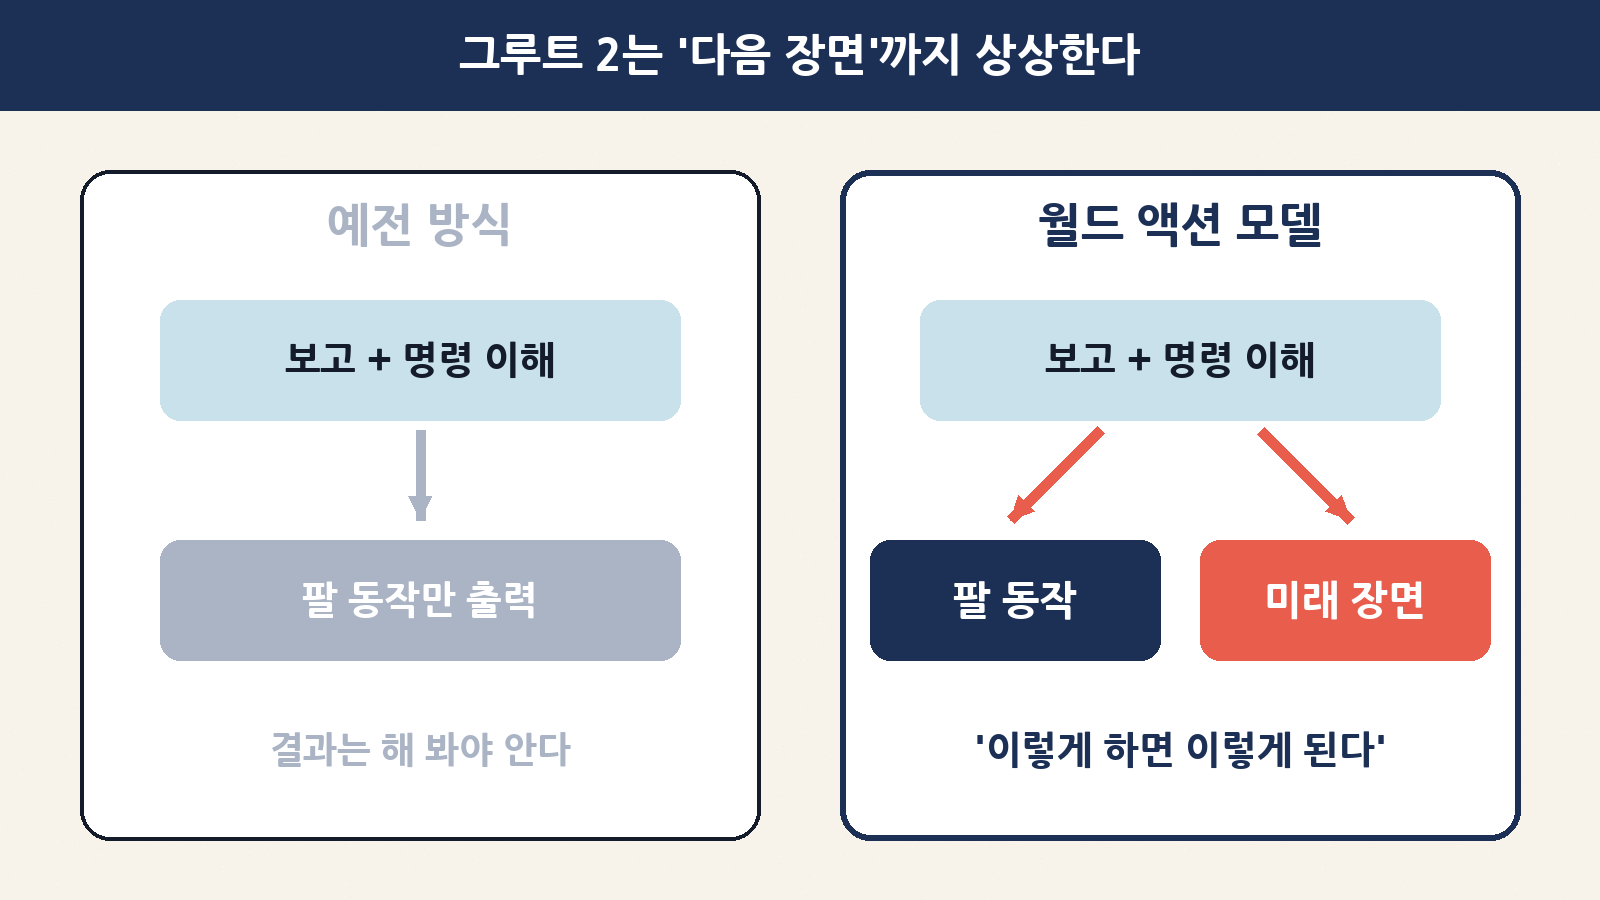
비유하면 이렇습니다. 컵에 물을 따를 때 우리는 손을 기울이기 전에 이미 “물이 이쯤에서 차오르겠다”를 머릿속으로 그립니다. 그 그림이 있기 때문에 넘치기 전에 멈출 수 있죠. 월드 액션 모델은 로봇에게 이 ‘머릿속 예고편’을 붙여 준 것입니다.
| 비교 | 예전 방식(동작만) | 월드 액션 모델(동작 + 미래) |
|---|---|---|
| 생각하는 것 | “팔을 어디로 움직일까?” | “팔을 이렇게 움직이면 물체가 이렇게 된다” |
| 사람에 비유하면 | 순서만 외운 초보 | 결과를 내다보는 숙련자 |
| 사람 영상 활용 | 어려움(사람 손과 로봇 손이 다름) | 쉬움(‘물체가 어떻게 변하는가’는 몸이 달라도 같음) |
| 다른 로봇으로 옮기기 | 로봇마다 다시 가르쳐야 함 | 경험을 다른 몸으로 옮기기 쉬움 |
세 번째 줄이 포인트예요. 사람 손과 로봇 집게는 생김새가 완전히 다르지만, “뚜껑을 돌리면 뚜껑이 열린다”라는 세상의 변화는 누가 하든 똑같습니다. 그래서 미래 장면을 예측하는 방식이 사람 영상에서 배운 것을 로봇에게 옮기는 다리 역할을 합니다.
5. “시범 5번이면 95%” 숫자 읽는 법
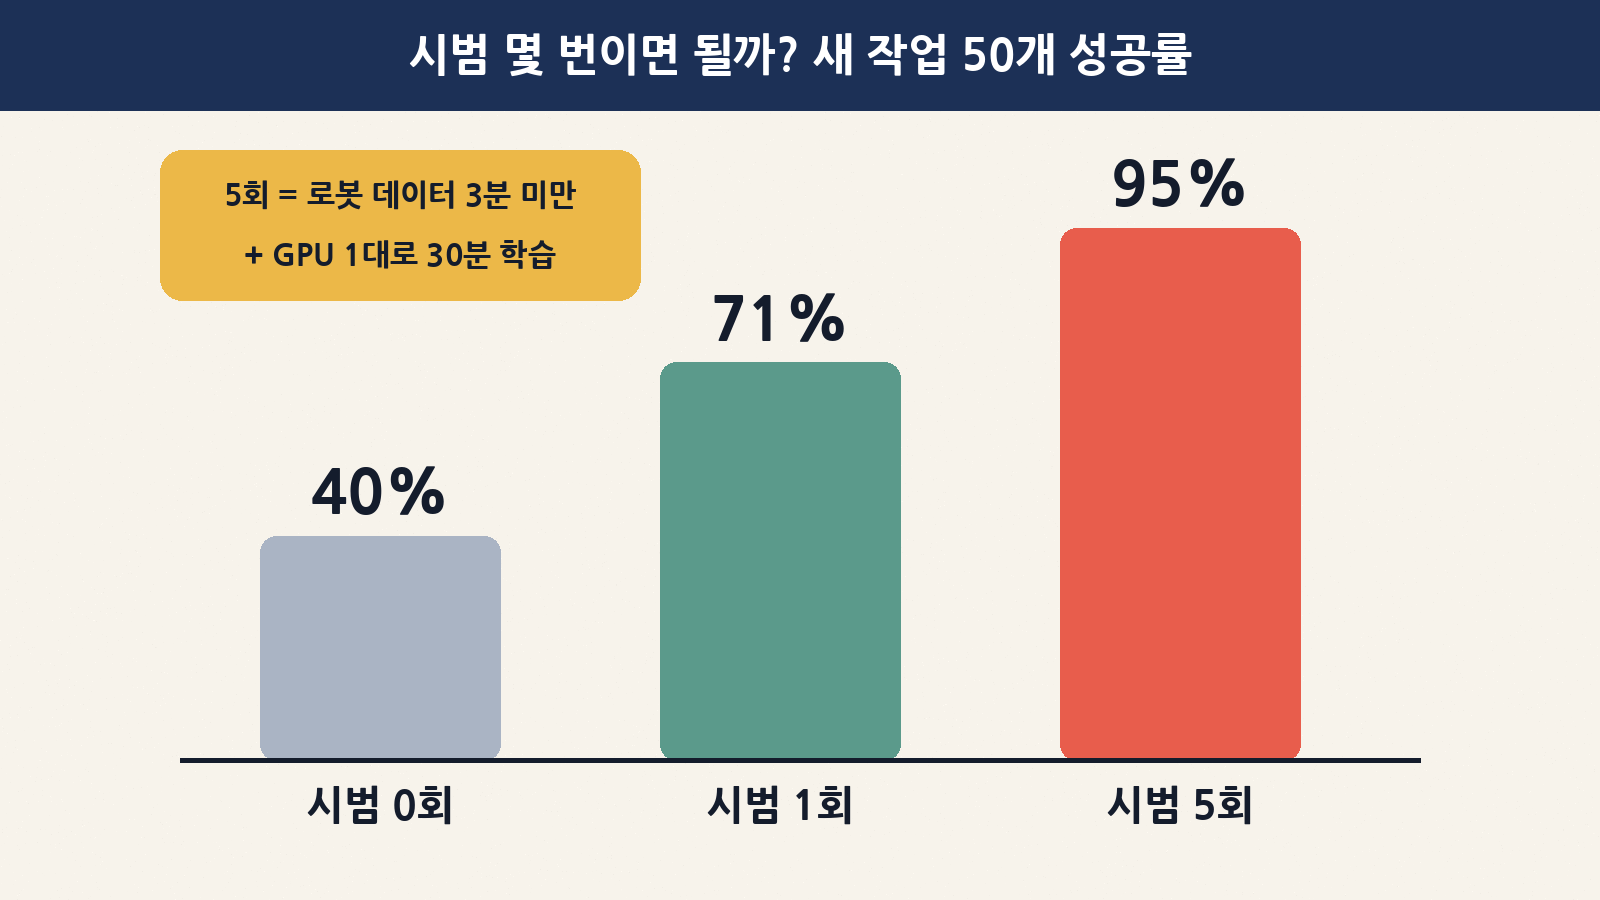
엔비디아는 로봇이 한 번도 해 본 적 없는 새 작업 50개로 시험했습니다. 결과는 아래와 같아요.
| 추가로 보여 준 시범 | 평균 성공률 | 쉽게 말하면 |
|---|---|---|
| 0회(처음 보는 일) | 40% | 10번 중 4번은 눈치껏 해냄 |
| 1회 | 71% | 한 번 보여 주면 10번 중 7번 |
| 5회 | 95% | 다섯 번 보여 주면 거의 다 성공 |
더 놀라운 건 비용입니다. 5회 시범에 필요한 로봇 데이터는 작업당 3분 미만이었고, 추가 학습은 게이밍용 그래픽카드 RTX 5090 한 장으로 약 30분이었습니다. 예전에는 새 일을 가르치려면 수백~수천 번 시범이 필요했던 것과 비교하면 “새 직원에게 다섯 번 시범 보여 주고 점심 먹고 오면 일을 할 줄 아는” 수준에 가까워진 셈이죠.
| 숫자 | 이렇게 읽으세요 | 주의할 점 |
|---|---|---|
| 평균 40% | ‘처음 보는 일’도 어느 정도 해낸다는 뜻 | 50개 작업의 평균이라 어떤 일은 0%, 어떤 일은 높을 수 있음 |
| 95% | 짧은 시범으로 빠르게 익힘 | 연구팀이 정한 작업·환경 기준 |
| 3분·30분 | 가르치는 비용이 크게 줄었다는 신호 | 공장 실전 비용은 별도 검증 필요 |
공장에서 95%는 사실 아직 부족할 수 있다는 점도 기억해 두세요. 하루 1,000번 하는 일이라면 50번은 실패한다는 뜻이니까요. 그래서 실제 현장에선 실패를 알아채고 다시 시도하는 장치가 함께 필요합니다. 그 이야기가 바로 다음입니다.
6. 생각하는 AI와 손을 쓰는 AI의 ‘팀플레이’
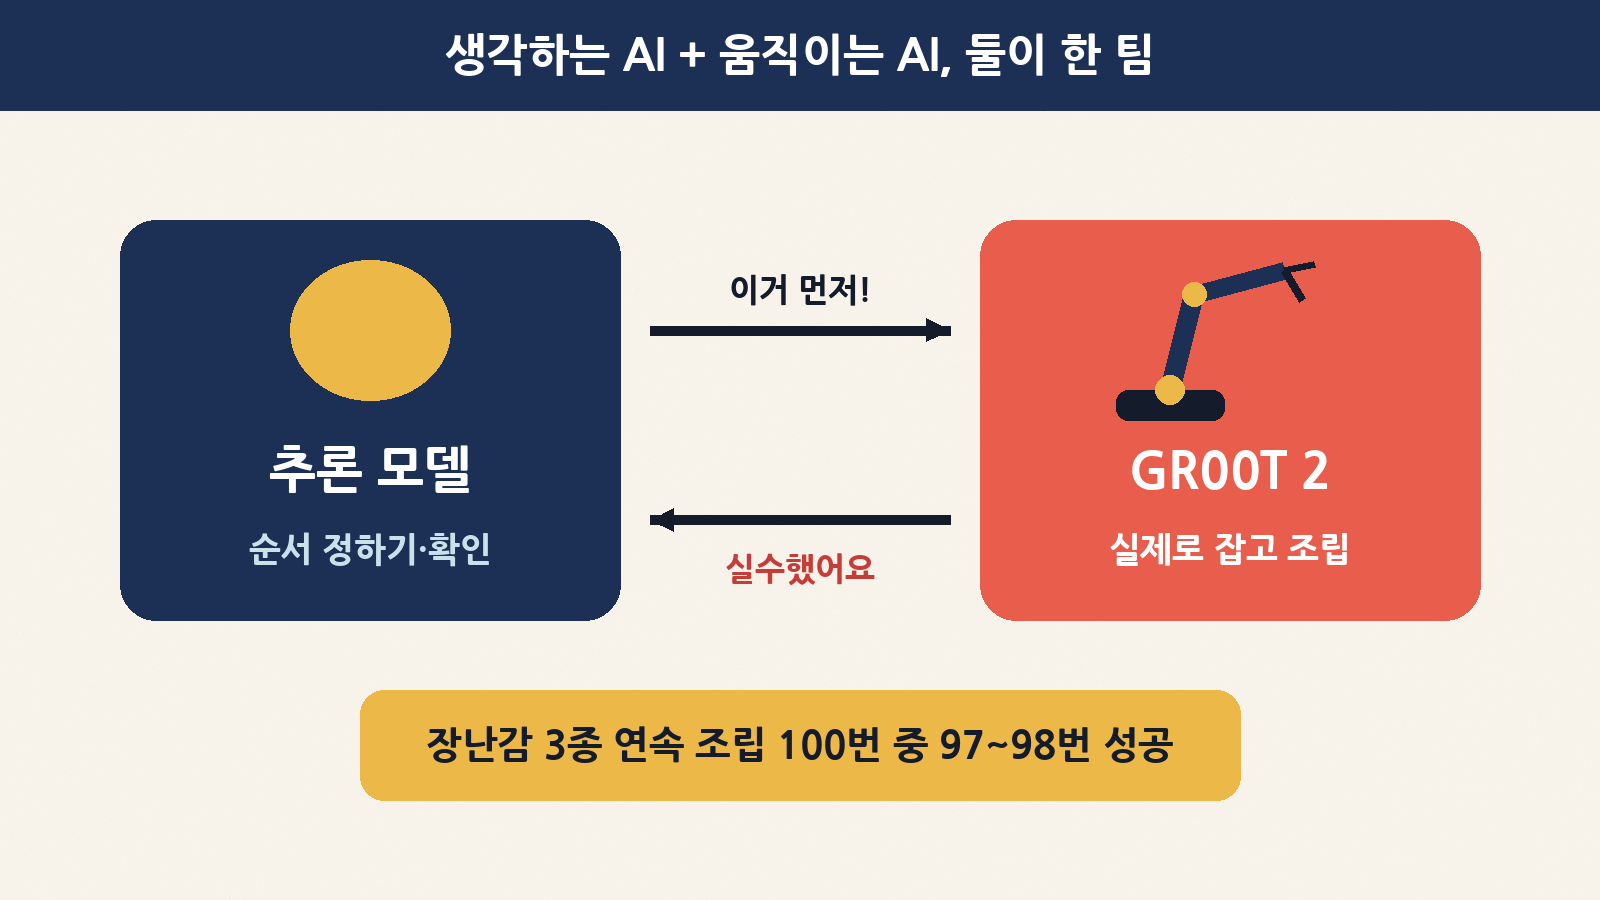
엔비디아는 그루트 2를 스스로 ‘시스템 원(System One)’ 모델이라고 부릅니다. 심리학에서 시스템 1은 빠르고 반사적인 생각, 시스템 2는 느리고 따져 보는 생각을 뜻해요. 그루트 2는 손을 재빠르게 움직이는 쪽이고, 순서를 계획하고 잘됐는지 확인하는 일은 별도의 추론 AI가 맡습니다.
| 역할 | 담당 | 하는 일 예시 |
|---|---|---|
| 계획(시스템 2) | 추론 모델 | “바퀴 먼저, 그다음 날개” 순서 정하기 |
| 실행(시스템 1) | 그루트 2 | 부품을 실제로 집고 끼우기 |
| 확인·복구 | 추론 모델 | “날개가 빠졌네, 다시 끼워” 지시 |
이 조합으로 장난감 비행기·트랙터·자동차를 연속 조립하는 실험에서 각각 100번 중 97~98번 성공했습니다. 한 번에 완벽하기보다 “틀리면 알아채고 다시 하는” 구조가 성공률을 끌어올린 거예요.
7. 가벼운 동생 ‘그루트 2 터보’
함께 공개된 그루트 2 터보는 매개변수 약 20억 개짜리 경량 모델입니다. 데이터센터의 거대한 컴퓨터가 아니라 휴머노이드 로봇 몸 안에 들어가는 엔비디아 컴퓨터 ‘젯슨 토르(Jetson Thor)’에서 직접 돌아가도록 만들었어요. 인터넷이 끊겨도 로봇이 스스로 판단할 수 있다는 뜻입니다.
| 시험 | 결과 |
|---|---|
| 낯선 환경 작업(유니트리 G1 휴머노이드, 시뮬레이션 데이터 추가) | 그루트 1.7: 40.0% → 그루트 2 터보: 63.3% |
| 팝콘 담아 서빙하기 | 48번 중 48번 성공 |
| 여러 물건이 놓인 테이블 정리 | 성공률 93% |
8. 벌써 쓰는 곳이 있나요?
네, 시험 단계지만 산업 현장 적용이 시작됐습니다.
| 회사 | 활용·시험 분야 |
|---|---|
| 폭스콘 | 서버 제조 공정 자동화에 활용 중 |
| 지멘스 | 산업 현장 적용 가능성 평가 중 |
| 넥수니 | 세탁물 다루기 작업 시험 중 |
| 마이크로AGI | 로봇 팔로 이더넷(랜) 케이블 교체 작업에 활용 |
엔비디아의 큰 그림도 함께 알아 두면 뉴스가 더 잘 읽힙니다. 로봇의 행동은 그루트, 물리 세계 학습은 코스모스(Cosmos), 가상 훈련장은 아이작 랩(Isaac Lab), 로봇 몸속 컴퓨터는 젯슨이 맡습니다. 로봇 회사가 학습부터 실제 로봇 탑재까지 엔비디아 기술을 쓰게 만드는 전략이에요.
| 엔비디아 로봇 도구 | 비유 |
|---|---|
| 그루트(GR00T) | 로봇의 ‘몸 쓰는 두뇌’ |
| 코스모스(Cosmos) | 물리 세계가 어떻게 움직이는지 배우는 ‘교과서’ |
| 아이작 랩(Isaac Lab) | 다쳐도 괜찮은 ‘가상 연습장’ |
| 젯슨(Jetson) | 로봇 몸속에 들어가는 ‘작은 컴퓨터’ |
9. 그래서 우리 집에도 곧 로봇이 오나요?
솔직하게 말하면 “아직은 아니다”입니다. 이번 성적은 연구팀이 정한 작업과 시험 환경에서 나온 결과이고, 기사에서도 실제 제조 현장의 안정성과 경제성은 추가 검증이 필요하다고 짚었습니다. 다만 방향은 분명해졌어요.
| 기대해도 좋은 점 | 아직 조심해서 볼 점 |
|---|---|
| 로봇에게 새 일을 가르치는 시간과 비용이 크게 줄어듦 | 연구 환경 성적이 실제 공장·가정에서 그대로 나온다는 보장은 없음 |
| 한 로봇의 경험을 다른 로봇으로 옮기기 쉬워짐 | 95%도 하루 수천 번 반복하면 실패가 쌓임 |
| 연구용으로 공개돼 대학·스타트업도 실험 가능 | 안전(사람 옆에서 일할 때)과 책임 문제는 별개 숙제 |
가까운 미래에는 우리가 직접 로봇을 사기보다, 택배 물류센터·공장·세탁 공장처럼 반복 작업이 많은 곳에서 먼저 만나게 될 가능성이 큽니다. 내가 주문한 물건을 포장한 손이 어느 날 로봇 손일 수도 있는 거죠.
10. 오늘의 정리
- 그루트 2는 엔비디아의 연구용 공개 로봇 AI 모델로, 사람 작업 영상 40만 시간 이상으로 배웠습니다.
- 핵심은 월드 액션 모델: 동작과 함께 “그 동작 뒤의 미래 장면”까지 예측합니다.
- 처음 보는 작업 50개에서 시범 0회 40% → 1회 71% → 5회 95%. 5회 시범은 로봇 데이터 3분 미만, 학습은 GPU 한 장 30분.
- 추론 AI가 계획·확인을 맡고 그루트 2가 손을 쓰는 ‘팀플레이’로 연속 조립 97~98% 성공.
- 현장 적용은 시작 단계. 숫자는 “연구 환경 기준”이라는 꼬리표를 붙여 읽으세요.
다음에 로봇 뉴스를 보시면 “이 로봇은 동작만 배우나, 결과까지 상상하나?”를 한번 따져 보세요. 그 질문 하나로 뉴스가 훨씬 또렷하게 보일 거예요. 오늘도 MoricWorld와 함께해 주셔서 감사합니다.